1. 软硬件说明
1.1 Arduino IDE介绍
Arduino IDE(Integrated Development Environment,集成开发环境)是专门为 Arduino 开源硬件平台 设计的一款编程软件,用于编写、编译和上传程序到 Arduino 主控板(如 UNO、MEGA、Nano、ESP32 等)。它是所有 Arduino 项目开发的核心工具。
Arduino IDE官网:https://www.arduino.cc/en/software/
1.2 行空板K10介绍
行空板K10是一款专为快速体验和学习人工智能而设计的开发学习板,100%采用国产芯片,知识产权自主可控,符合信息科技课程中编程学习、物联网及人工智能等教学需求。该板集成LCD彩屏、WiFi蓝牙、摄像头、麦克风、扬声器、RGB指示灯、多种传感器及丰富的扩展接口。凭借高度集成的板载资源,教学过程中无需额外连接其他设备,便可轻松实现传感器控制、物联网应用以及人脸识别、语音识别、语音合成等人工智能项目。
行空板K10商城购买链接:https://www.dfrobot.com.cn/goods-4014.html
为获得更稳定的体验和更丰富的功能,建议将HUSKYLENS 2系统更新至最新版本。查看当前系统版本以及系统更新教程:固件更新教程,点击跳转
2. 硬件连接
准备材料
硬件准备
-
行空板 K10 x 1
-
HUSKYLENS 2 x 1
-
双头PH2.0-4P硅胶线(20cm)x 1(HUSKYLENS 2 包装内附赠)
-
Gravity:4P传感器连接线(30cm) x1 (HUSKYLENS 2 包装内附赠)
-
[USB 转 Type-C 数据线](5V 3A USB转Type-C数据线-线材-DFRobot创客商城) x 1
-
如需使用 UART 通信,或连接更多传感器搭建项目,需要配合扩展板使用。请根据项目的实际需求选择合适的扩展板,行空板 K10 兼容以下扩展板:
- DFR1216-行空板 多功能扩展板(推荐:集成电机驱动、舵机驱动、电池供电及多路 IO 扩展等功能,适合搭建功能较为复杂的项目)
- DFR1231-行空板 IO扩展板(推荐:提供多路 IO 扩展功能,适合搭建基础项目)
- DFR0548-多功能扩展板
- MBT0008-IO扩展板
- MBT0014-电机驱动扩展板
- MBT0005-IO-BOX电机驱动扩展板
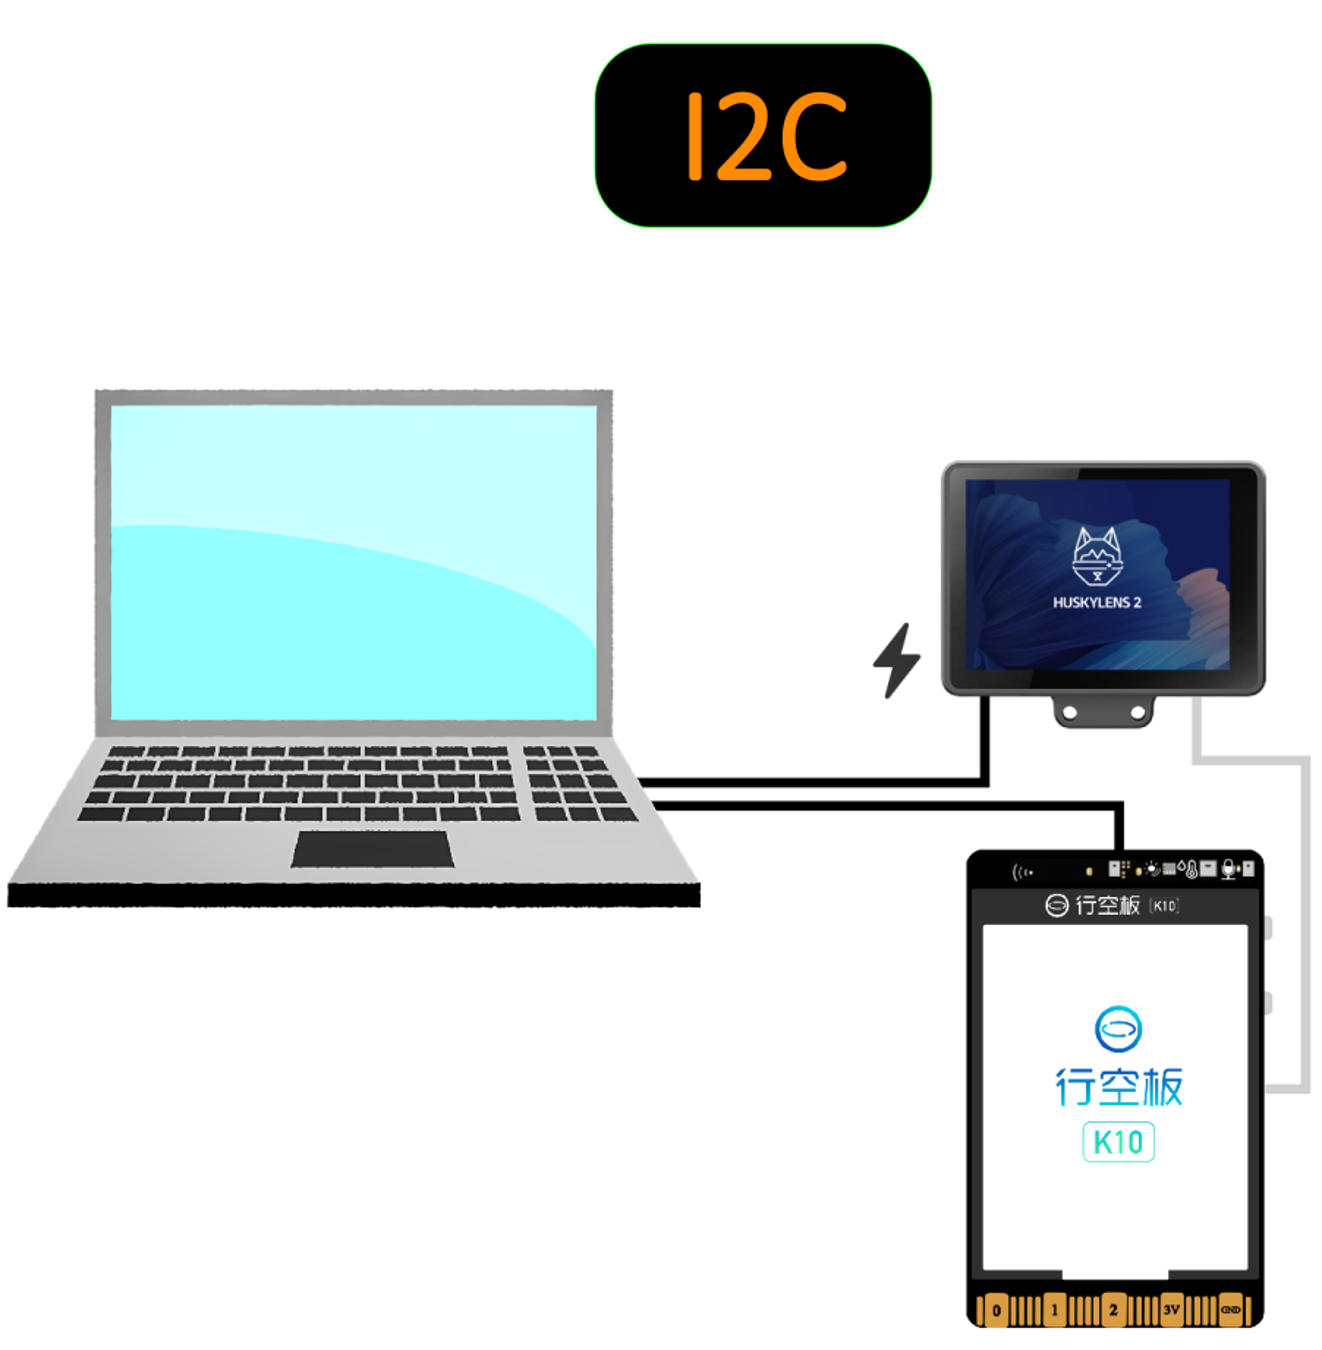
准备一根USB数据线和一根4Pin白色硅胶线。使用USB数据线连接电脑与行空板K10,I2C模式使用4Pin白胶先连接行空板K10与HuskyLens 2
再使用额外的USB数据线 连接HUSKYLENS 2的Type-C接口与电源,为HUSKYLENS 2进行额外供电。I2C接线图可参考下图。
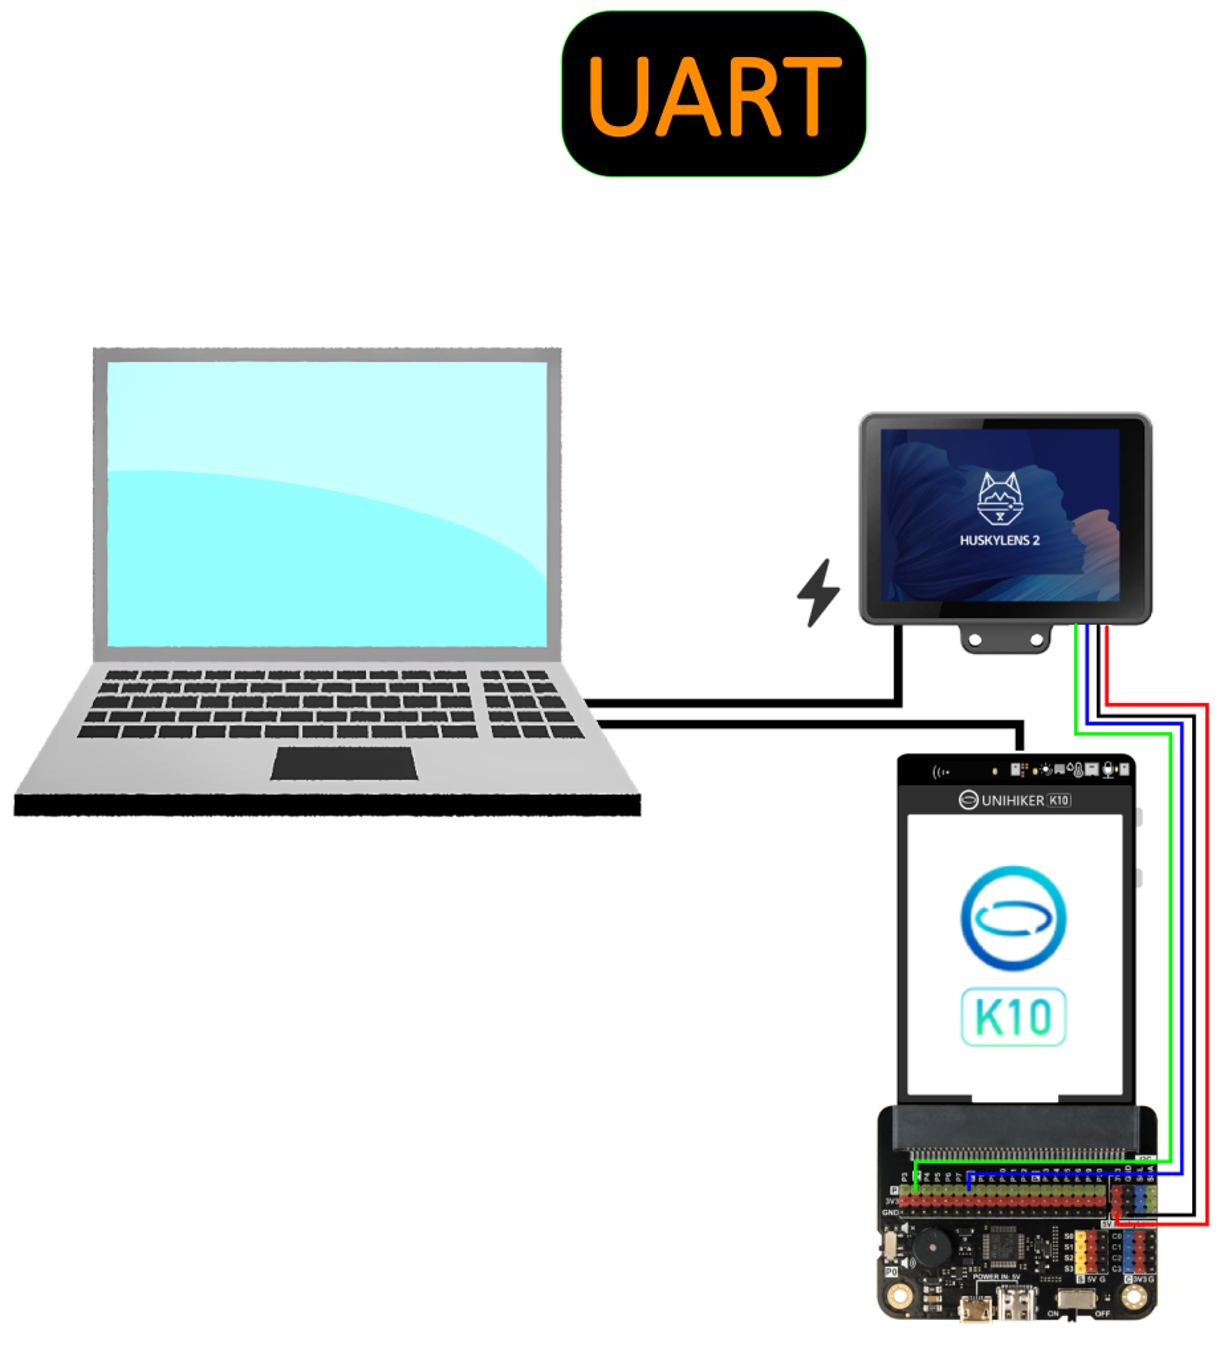
UART 接线说明
以行空板K10 IO扩展板为例,将 HUSKYLENS 2 的四根连接线按下表连接到行空板 K10 扩展板:
| 线色 | 行空板 K10 扩展板端连接 |
|---|---|
| 红色 | 带有 5V 标识的 VCC 引脚 |
| 黑色 | GND |
| 绿色 | P0 的信号引脚 |
| 蓝色 | P1 的信号引脚 |
接线完成后,在 HUSKYLENS 2 的系统设置中,将通信协议选择为“串口9600”或“串口115200”,并确保行空板 K10 程序中的串口波特率与所选设置一致。
3. 编程准备
3.1 安装行空板K10 SDK
从官网下载Arduino IDE::https://www.arduino.cc/en/software/。
安装 Arduino IDE SDK
在Arduino IDE中,行空板K10将会以SDK(软件开发包)的形式在下载后集成入Arduino IDE。
- SDK URL:
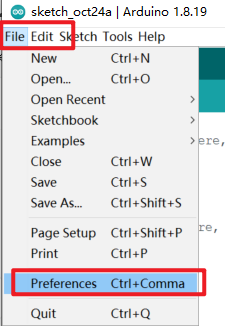
https://downloadcd.dfrobot.com.cn/UNIHIKER/package_unihiker_index.json - 在Arduino IDE中打开 "File->Preference"
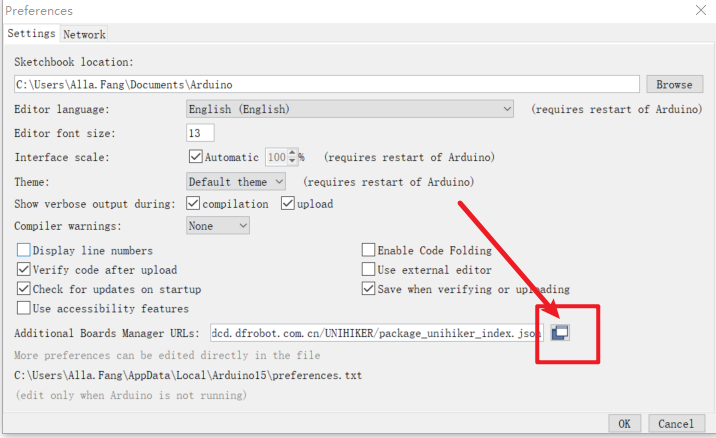
将 "Compiler warnings" 设置为 none
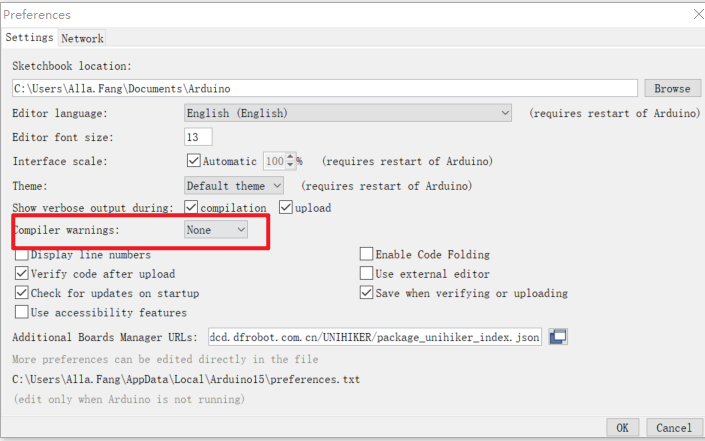
点击下图箭头中的按钮来添加SDK URL
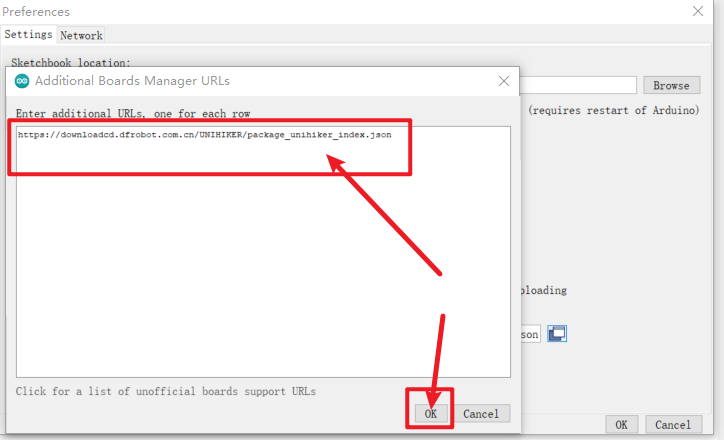
在对话框中另起一行,添加本文上方的SDK URL:
https://downloadcd.dfrobot.com.cn/UNIHIKER/package_unihiker_index.json
最后点击OK。
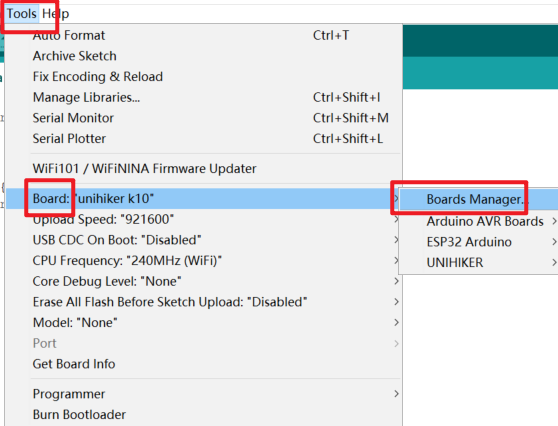
打开 "Tools->Board->Boards Manager"
在对话框中搜索"unihiker"并且点击install进行安装
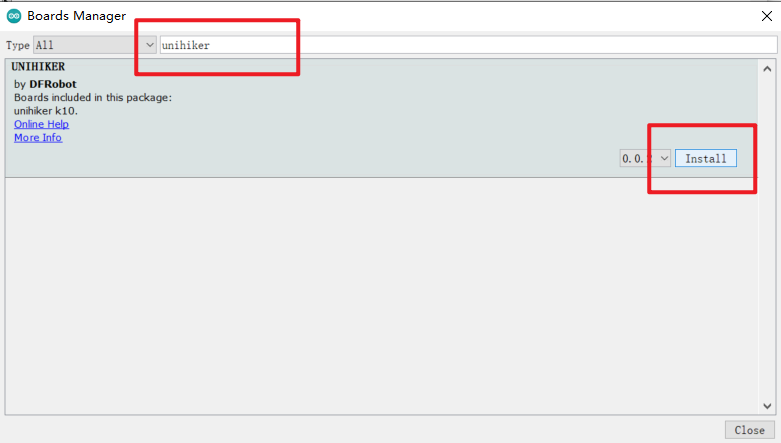
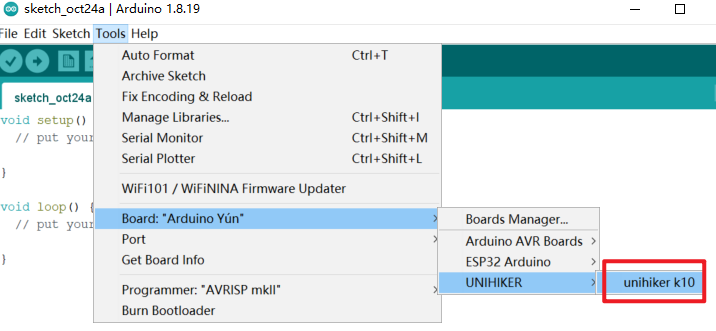
等待安装完成后,即可在Arduino IDE中选择行空板k10(unihiker k10)进行开发.
3.2 加载HUSKYLENS 2 库
第一步:首先需要下载HUSKYLENS Arduino Library,
点击此处进行下载:https://gitee.com/dfrobot/DFRobot_HuskylensV2/repository/archive/master.zip。
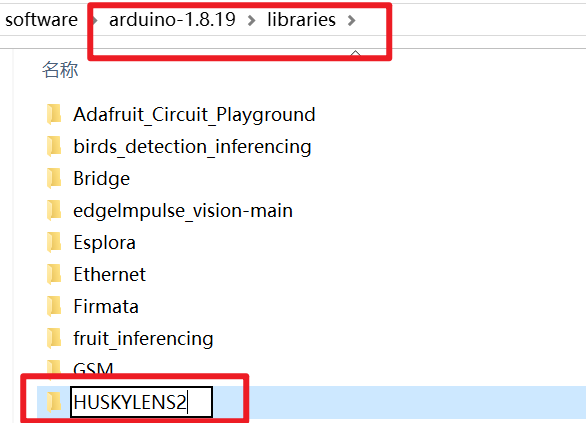
第二步:将下载的文件解压到Arduino IDE所在的“libraries”文件夹的目录下,并将文件名修改为HUSKYLENS2。
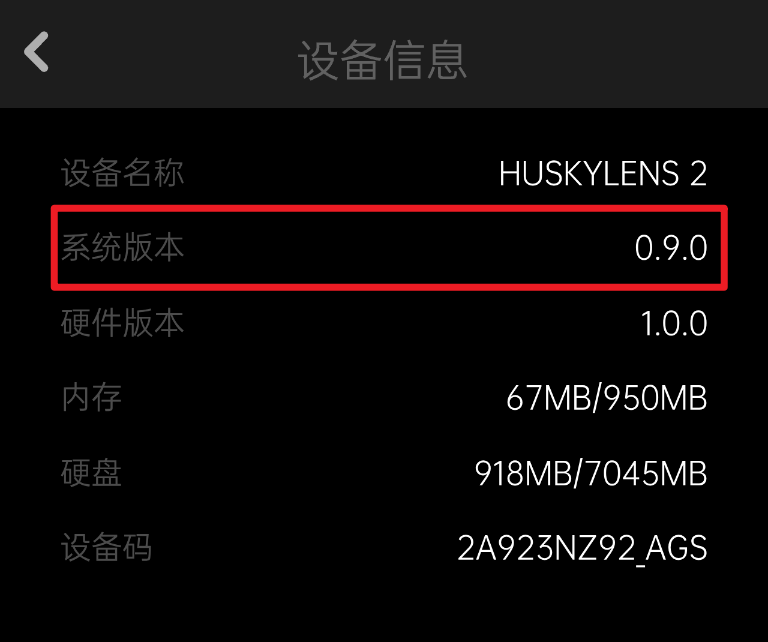
建议在开始制作项目前,确认并将HUSKYLENS 2固件更新为最新版本,截止2026年1.7,当前HUSKYLENS 2最新固件为1.2.,找到系统设置 - 设备信息,可以看到当前的系统版本。更新固件请见:二哈识图 2 固件更新教程
请使用最新版本的 HUSKYLENS 2 Arduino Library(下载地址见上方 3.2 节)制作项目,以确保功能与示例一致。